Кинематика материальной точки
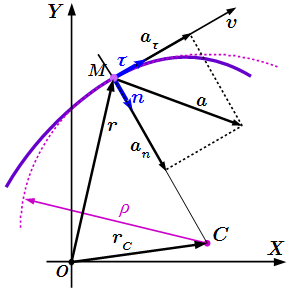
Основные формулы кинематики материальной точки
Приведем основные формулы кинематики материальной точки. После чего дадим их вывод и изложение теории.
Радиус-вектор материальной точки M в прямоугольной системе координат Oxyz :
→r = OM = (x, y, z ) ≡ x →i + y →j + z →k ,
где →i, →j, →k – единичные векторы (орты) в направлении осей x, y, z .
Скорость точки:
→v = (vx , vy , vz ) = .→r = (.x, .y, .z ) ;
| v | ≡ v = √ v 2x + v 2y + v 2z ;
→v = vτ →τ ;
Единичный вектор в направлении касательной к траектории точки:
→τ = →vvτ ; | τ | = 1 .
Вектор →τ можно выбрать двумя способами во взаимно противоположных направлениях. Обычно его выбирают в направлении увеличения дуговой координаты. Тогда, наряду с модулем скорости | v | , вводят алгебраическую величину скорости vτ = ± | v | . При vτ > 0 , вектор скорости сонаправлен с →τ . При vτ < 0 – имеет противоположное с →τ направление.
Ускорение точки:
→a = (ax , ay , az ) = .→v = (.vx , .vy , .vz ) = (..x, ..y, ..z ) ;
| a | = √ a 2x + a 2y + a 2z ;
→a = →aτ + →an ; →aτ ⊥ →an ;
a 2 = a 2τ + a 2n ; | a | = √ a 2τ + a 2n ;
Тангенциальное (касательное) ускорение:
→aτ = aτ →τ = (→a ⋅ →τ ) →τ = (→a ⋅ →v )v 2 →v = ax vx + ay vy + az vz v 2 →v ;
aτ = (→a ⋅ →τ ) = (→a ⋅ →v )vτ = ax vx + ay vy + az vz vτ ;
aτ = dvτ dt .
Здесь, как и для скорости, aτ – это алгебраическое касательное ускорение, aτ = ± | →aτ | . Если aτ > 0 , то вектор касательного ускорения сонаправлен с →τ . При aτ < 0 – имеет противоположное с →τ направление.
Нормальное ускорение:
→an = →a – →aτ = [→τ × [→a × →τ ]] = [→v × [→a × →v ]]v 2 ;
→an = an →n = v 2 ρ →n ;
an = √ a 2 – a 2τ = v 2 ρ ≥ 0 .
Единичный вектор, направленный к центру кривизны траектории точки (вдоль главной нормали):
→n = →an an ; →n ⊥ →τ .
Радиус кривизны траектории:
ρ = v 2 an = v 2 √ a 2 – a 2τ .
Далее приводится вывод этих формул и изложение теории кинематики материальной точки.
Радиус-вектор и траектория точки
Рассмотрим движение материальной точки M . Выберем неподвижную прямоугольную систему координат Oxyz с центром в некоторой неподвижной точке O . Тогда положение точки M однозначно определяются ее координатами (x, y, z) . Эти координаты являются компонентами радиус-вектора материальной точки.
- Радиус-вектор точки M
- – это вектор →r , проведенный из начала неподвижной системы координат O в точку M .
→r = OM = (x, y, z ) ≡ x →i + y →j + z →k ,
где →i, →j, →k – единичные векторы в направлении осей x, y, z .
(1)
| x = x(t ) |
| y = y(t ) |
| z = z(t ) |
можно рассматривать как уравнение кривой, заданной параметрическими уравнениями. Такая кривая является траекторией точки.
- Траектория материальной точки
- – это линия, вдоль которой происходит движение точки.
| x = x(t ) |
| y = y(t ) |
В некоторых случаях, из этих уравнений можно исключить время t . Тогда уравнение траектории будет иметь зависимость вида:
F(x, y ) = 0 ,
где F – некоторая функция. Эта зависимость содержит только переменные x и y . Она не содержит параметр t .
Скорость материальной точки
- Скорость материальной точки
- – это производная ее радиус-вектора по времени.
Согласно определению скорости и определению производной:
→v = .→r = limΔt → 0 →r(t + Δt ) – →r(t )Δt
Производные по времени, в механике, обозначают точкой над символом. Подставим сюда выражение для радиус-вектора:
→r(t ) = x(t ) →i + y(t ) →j + z(t ) →k ,
где мы явно обозначили зависимость координат от времени. Получаем:
→v = ( limΔt → 0 x(t + Δt ) – x(t )Δt ) →i + ( limΔt → 0 y(t + Δt ) – y(t )Δt ) →j +
( limΔt → 0 z(t + Δt ) – z(t )Δt ) →k = .x →i + .y →j + .z →k = vx →i + vy →j + vz →k ,
где
vx = limΔt → 0 x(t + Δt ) – x(t )Δt = .x ,
vy = limΔt → 0 y(t + Δt ) – y(t )Δt = .y ,
vz = limΔt → 0 z(t + Δt ) – z(t )Δt = .z
– проекции скорости на оси координат. Они получаются дифференцированием по времени компонент радиус-вектора
→r = (x(t ), y(t ), z(t )) .
Таким образом
→v = (vx , vy , vz ) = .→r = (.x, .y, .z ) .
Модуль скорости:
| v | ≡ v = √ v 2x + v 2y + v 2z .
Касательная к траектории
С математической точки зрения, систему уравнений (1) можно рассматривать как уравнение линии (кривой), заданной параметрическими уравнениями. Время t , при таком рассмотрении, играет роль параметра. Из курса математического анализа известно, что направляющий вектор для касательной к этой кривой имеет компоненты:
( dx(t )dt , dy(t )dt , dz(t )dt ) .
Но это есть компоненты вектора скорости точки. То есть скорость материальной точки направлена по касательной к траектории.
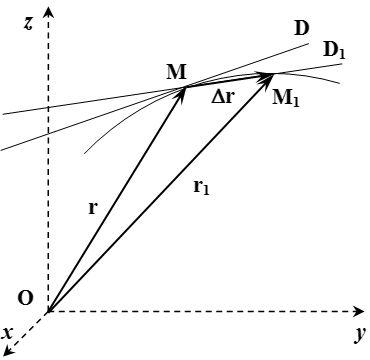
Все это можно продемонстрировать непосредственно. Пусть в момент времени t точка находится в положении M с радиус-вектором →r (см. рисунок). А в момент времени t1 – в положении M1 с радиус-вектором →r1 . Через точки M и M1 проведем прямую D1 . По определению, касательная – это такая прямая D , к которой стремится прямая D1 при M1 → M .
Введем обозначения:
MM1 = Δ→r = →r1 – →r = →r(t1 ) – →r(t ) ;
Δt = t1 – t ;
→v1 = →r(t1 ) – →r(t )t1 – t = Δ→rΔt .
Тогда вектор →v1 направлен вдоль прямой D1 .
При стремлении t1 → t , прямая D1 стремится к касательной D , а вектор →v1 – к скорости точки в момент времени t :
→v = limt1 → t →r(t1 ) – →r(t )t1 – t = limt1 → t Δ→rΔt = limt1 → t →v1 .
Поскольку вектор →v1 направлен вдоль прямой D1 , а прямая D1 → D при t1 → t , то вектор скорости →v направлен вдоль касательной D .
То есть вектор скорости →v материальной точки направлен вдоль касательной к траектории.
Введем направляющий вектор касательной единичной длины:
→τ = →v | v | = ( vx | v | , vy | v | , vz | v | ) .
Покажем, что длина этого вектора равна единице. Действительно, поскольку
| v | 2 = v 2x + v 2y + v 2z , то:
| τ | = √ τ 2x + τ 2y + τ 2z = √ v 2x | v | 2 + v 2y | v | 2 + v 2z | v | 2 = √ v 2x + v 2y + v 2z | v | 2 = 1 .
Здесь мы направили вектор →τ по направлению к вектору скорости, поскольку это более удобно. Но могут возникнуть случаи, когда точка останавливается и движется по той же траектории в обратном направлении. Чтобы не вводить для одной и той же точки траектории два единичных касательных вектора, нужно охватить случай, когда →τ направлен противоположно скорости. Для этого вводят алгебраическую величину скорости:
vτ = ± | v | .
Если направления векторов →v и →τ совпадают, то vτ > 0; vτ = + | v | . Если они противоположны, то vτ < 0; vτ = – | v | .
vτ – это проекция скорости на направление единичного вектора →τ . Она равна скалярному произведению этих векторов:
vτ = (→v ⋅ →τ ) .
Абсолютную величину (модуль) вектора скорости мы обозначаем символом с прямыми скобками, или символом без стрелки:
| →v | ≡ | v | ≡ v = √ v 2x + v 2y + v 2x ≥ 0 ;
Алгебраическая величина скорости:
vτ = ± v .
Тогда вектор скорости точки можно представить в следующем виде:
→v = vτ →τ; →τ = →vvτ .
Ускорение материальной точки
- Ускорение материальной точки
- – это производная ее скорости по времени.
→a = .→v = limΔt → 0 →v(t + Δt ) – →v(t )Δt
Аналогично предыдущему, получаем компоненты ускорения (проекции ускорения на оси координат):
→a = (ax , ay , az ) = .→v = (.vx , .vy , .vz ) = (..x, ..y, ..z ) ;
ax = .vx = ..x ;
ay = .vy = ..y ;
az = .vz = ..z .
Модуль ускорения:
| →a | ≡ | a | ≡ a = √ a 2x + a 2y + a 2z .
Тангенциальное (касательное) и нормальное ускорения
Теперь рассмотрим вопрос о направлении вектора ускорения по отношению к траектории. Для этого применим формулу:
→v = vτ →τ .
Дифференцируем ее по времени, применяя правило дифференцирования произведения:
→a = .→v = .vτ →τ + vτ .→τ .
Вектор →τ направлен по касательной к траектории. В какую сторону направлена его производная по времени .→τ ?
Чтобы ответить на этот вопрос, воспользуемся тем, что длина вектора →τ постоянна и равна единице. Тогда квадрат его длины тоже равен единице:
τ 2 ≡ (→τ ⋅ →τ ) = τ 2x + τ 2y + τ 2z = 1 .
Здесь и далее, два вектора в круглых скобках обозначают их скалярное произведение. Продифференцируем последнее уравнение по времени:
2τx .τx + 2τy .τy + 2τz .τz = 0 ;
2(→τ ⋅ .→τ ) = 0 ;
(→τ ⋅ .→τ ) = 0 .
Поскольку скалярное произведение векторов →τ и .→τ равно нулю, то эти векторы перпендикулярны друг другу. Так как вектор →τ направлен по касательной к траектории, то вектор .→τ перпендикулярен к касательной.
Первую компоненту называют тангенциальным или касательным ускорением:
→aτ = .vτ →τ .
Вторую компоненту называют нормальным ускорением:
→an = vτ .→τ .
Тогда полное ускорение:
(2) →a = →aτ + →an .
Эта формула представляет собой разложение ускорения на две взаимно перпендикулярные компоненты – касательную к траектории и перпендикулярную к ней.
Поскольку →aτ ⊥ →an , то
(3) a 2 = a 2τ + a 2n ; a = √ a 2τ + a 2n .
Тангенциальное (касательное) ускорение
Также как и для скорости, введем алгебраическую величину вектора касательного ускорения →aτ :
aτ = .vτ .
Если aτ > 0 , то вектор касательного ускорения сонаправлен с →τ . Если aτ < 0 , то эти векторы противоположны. Абсолютную величину касательного ускорения будем обозначать прямыми скобками: | aτ | . Тогда
→aτ = aτ →τ .
Умножим обе части уравнения (2) скалярно на →τ :
(→a ⋅ →τ ) = (→aτ ⋅ →τ ) + (→an ⋅ →τ ) .
Поскольку →an ⊥ →τ , то (→an ⋅ →τ ) = 0 . Тогда
(→a ⋅ →τ ) = (→aτ ⋅ →τ ) = (aτ →τ ⋅ →τ ) = aτ (→τ ⋅ →τ ) = aτ ;
aτ = (→a ⋅ →τ ) .
Здесь мы положили: →aτ = aτ →τ .
Отсюда видно, что алгебраическая величина тангенциального ускорения равна проекции полного ускорения на направление касательной к траектории. Она также равна производной по времени алгебраической величины скорости точки: aτ = .vτ .
Подставив →τ = →vvτ , имеем:
→aτ = aτ →τ = (→a ⋅ →τ ) →τ = (→a ⋅ →v )v 2 →v = ax vx + ay vy + az vz v 2 →v .
Здесь мы учли, что v 2τ = v 2 .
Найдем производную по времени модуля скорости | v | = √ v 2 = √ v 2x + v 2y + v 2z . Применяем правила дифференцирования:
dv 2 dt = d(v 2x + v 2y + v 2z )dt = dv 2x dt + dv 2y dt + dv 2z dt = dv 2x dvx ⋅ dvx dt + dv 2y dvy ⋅ dvy dt + dv 2z dvz ⋅ dvz dt =
2vx ax + 2vy ay + 2vz az = 2(→v ⋅ →a ) ;
d | v | dt = d √ v 2 dt = d(v 2 ) 1 / 2 d(v 2 ) ⋅ dv 2 dt = 12 (v 2 ) – 1 / 2 ⋅ dv 2 dt = 12 | v | ⋅ 2(→v ⋅ →a ) = (→v ⋅ →a ) | v | .
Итак,
d | v | dt = (→v ⋅ →a ) | v | .
Отсюда следует, что если между векторами ускорения и скорости острый угол: (→v ⋅ →a ) > 0 , то движение ускоренное. Абсолютное значение скорости возрастает. Если между ними тупой угол: (→v ⋅ →a ) < 0 , то движение замедленное. Абсолютное значение скорости убывает.
Выразим ускорение через тангенциальное и нормальное: →a = →aτ + →an , и учтем, что (→v ⋅ →an ) = 0 . Получим:
d | v | dt = (→v ⋅ →aτ ) | v | .
Тогда предыдущую формулировку можно выразить посредством тангенциального ускорения. Если векторы касательного ускорения и скорости направлены в одну сторону, то движение ускоренное. Если их направления противоположны, то движение замедленное.
Радиус кривизны траектории
Теперь исследуем вектор .→τ .
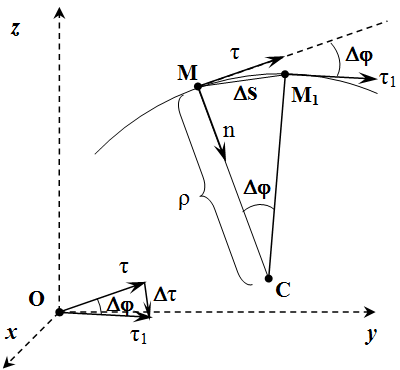
Рассмотрим вектор →τ в два момента времени – в момент времени t и в момент t1 . Введем обозначения: →τ = →τ(t ); →τ1 = →τ(t1 ) . По определению производной:
.→τ = limt1 → t →τ(t1 ) – →τ(t )t1 – t .
Пусть в момент времени t , точка находится в положении M , а в момент t1 – в положении M1 (см. рисунок).
Рассмотрим случай, когда алгебраическая скорость положительна: vτ > 0 . То есть направления векторов →v и →τ совпадают. Тогда точка M1 находится справа от M . Через точки M и M1 проведем плоскости, перпендикулярные векторам →τ и →τ1 . Пересечение этих плоскостей образует прямую. Она проходит через точку C перпендикулярно плоскости рисунка. MC – это перпендикуляр, опущенный из точки M на эту прямую.
При t1 → t , точка M1 стремится к точке M , а длина отрезка CM стремится к радиусу кривизны траектории ρ . Поскольку CM⊥τ и CM1 ⊥τ1 , то угол Δφ между отрезками CM и CM1 равен углу между векторами →τ и →τ1 . Отложим их для наглядности из одного центра.
Абсолютное значение производной:
| .→τ | = | limt1 → t →τ1 – →τt1 – t | = limΔt → 0 | Δ→τ | | Δt | = limΔt → 0 | →τ | ⋅ | Δφ | | Δt | = limΔt → 0 | ΔφΔt | = limΔt → 0 | ΔsΔt ⋅ ΔφΔs | = | v | ρ .
Здесь мы учли, что | →τ | = 1 .
Вектор .→τ , как указывалось выше, перпендикулярен →τ . В данном случае он направлен вдоль единичного вектора главной нормали →n , направленной к центру кривизны C траектории. Поэтому при vτ > 0 имеем:
.→τ = | .→τ | ⋅ →n = vτ ρ ⋅ →n .
Теперь рассмотрим случай, когда алгебраическое значение скорости отрицательно: vτ < 0 . В этом случае, вектор скорости противоположен →τ . Получается тот же рисунок, только точка M1 располагается слева от M . В результате абсолютное значение производной остается прежней:
| .→τ | = | v | ρ .
Но ее направление меняется на противоположное:
.→τ = – | .→τ | ⋅ →n = – | v | ρ ⋅ →n .
Поскольку vτ < 0 , то формула сохраняет прежний вид и в этом случае:
.→τ = vτ ρ ⋅ →n .
Нормальное ускорение
Теперь находим нормальное ускорение:
→an = vτ .→τ = vτ ⋅ vτ ρ ⋅ →n = v 2τ ρ ⋅ →n = v 2 ρ ⋅ →n .
Перепишем результат в следующем виде:
→an = an →n ,
где an = v 2 ρ ; →n – единичный вектор в направлении главной нормали траектории – то есть вектор, направленный к мгновенному центру кривизны перпендикулярно касательной к траектории. Поскольку an = v 2 ρ ≥ 0 , то an также является модулем нормального ускорения. Для него не нужно вводить алгебраическое значение, как мы это делали для скорости и касательного ускорения.
Нормальное ускорение всегда направлено к центру кривизны траектории.
Из формулы (2) имеем:
(4) →an = →a – →aτ .
Из формулы (3) находим модуль нормального ускорения:
| an | = an = √ a 2 – a 2τ .
Умножим обе части уравнения (2) скалярно на →n :
(2) →a = →aτ + →an .
(→a ⋅ →n ) = (→aτ ⋅ →n ) + (→an ⋅ →n ) .
Поскольку →aτ ⊥ →n , то (→aτ ⋅ →n ) = 0 . Тогда
(→a ⋅ →n ) = (→an ⋅ →n ) = (an →n ⋅ →n ) = an (→n ⋅ →n ) = an ;
an = (→a ⋅ →n ) .
Отсюда видно, что модуль нормального ускорения равен проекции полного ускорения на направление главной нормали.
Выпишем еще раз следующую формулу:
→an = vτ .→τ = v 2 ρ →n .
Отсюда видно, что нормальное ускорение вызывает изменение направления скорости точки, и оно связано с радиусом кривизны траектории.
Радиус кривизны траектории:
ρ = v 2 an = v 2 √ a 2 – a 2τ .
И в заключении заметим, что формулу (4) можно переписать в следующем виде:
→an = →a – →aτ = →a (→τ ⋅ →τ ) – →τ (→τ ⋅ →a ) = [→τ × [→a × →τ ]] = [→v × [→a × →v ]]v 2 .
Здесь мы применили формулу для векторного произведения трех векторов:
[→A × [→B × →C ]] = →B (→A ⋅ →C ) – →C (→A ⋅ →B ) ,
в которую подставили
→A = →τ, →B = →a, →C = →τ .
Итак, мы получили:
→an = [→v × [→a × →v ]]v 2 ;
v 2 ρ →n = [→v × [→a × →v ]]v 2 .
Приравняем модули левой и правой частей:
v 2 ρ = |[→v × [→a × →v ]]|v 2 .
Но векторы →v и [→a × →v ] взаимно перпендикулярны. Поэтому
|[→v × [→a × →v ]]| = | v | ⋅ |[→a × →v ]| .
Тогда
1ρ = 1 | v | 3 |[→a × →v ]| .
Это известная формула из дифференциальной геометрии для кривизны кривой.
Автор: Олег Одинцов. Опубликовано: Изменено: