Оси естественного трехгранника Френе
Введение
На странице “Кинематика материальной точки” мы установили, что вектор скорости движения точки направлен по касательной к траектории. Вектор ускорения лежит в соприкасающейся плоскости и его можно разложить на две составляющие. Одна составляющая направлена по касательной к траектории. Вторая составляющая направлена перпендикулярно касательной, в сторону мгновенного центра кривизны траектории.
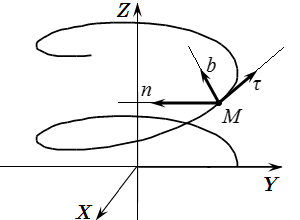
В некоторых случаях удобно ввести систему координат, связанную с текущим положением точки. Рассмотрим точку M в определенный момент времени. Считаем, что нам известна траектория ее движения. Проведем через точку M три прямых – касательную к траектории, главную нормаль и бинормаль. Главная нормаль перпендикулярна касательной и направлена в сторону мгновенного центра кривизны траектории. Бинормаль перпендикулярна касательной и главной нормали. Выберем систему координат с началом в точке M и осями, направленными вдоль этих прямых. Такую систему координат называют естественным трехгранником Френе. Оси этой системы координат называются осями естественного трехгранника.
Орты естественного трехгранника
Пусть →τ , →n и →b – единичные векторы, направленные вдоль касательной, главной нормали и бинормали к траектории, соответственно. Эти векторы являются ортами выбранной нами системы координат или ортами естественного трехгранника. Рассмотрим вопрос о выборе направления этих векторов.
Единичный вектор →τ направлен вдоль касательной к траектории. Поэтому можно выбрать два взаимно противоположных направления. Самый удобный способ – это направить →τ вдоль вектора скорости →v точки. Тогда
→τ = →v | v | .
Однако, это не всегда можно сделать. Встречаются случаи, когда траектория движения заранее известна, а скорость – нет. Например, при движении точки по желобу внутри твердого тела под действием внешних сил. В таких случаях направление вектора →τ выбирают заранее. Например, в сторону возрастания дуговой координаты.
Направление единичного вектора →n главной нормали определено однозначно. Он направлен перпендикулярно →τ , в сторону мгновенного центра кривизны траектории.
Единичный вектор бинормали →b направлен перпендикулярно векторам →τ и →n так, чтобы три вектора →τ , →n и →b образовали правостороннюю систему координат:
→b = [→τ × →n ] .
Скорость и ускорение точки в трехграннике Френе
Применим формулы, которые мы вывели на странице “Кинематика материальной точки”.
→v = vτ →τ ;
→a = aτ →τ + an →n .
То есть, в естественном трехграннике с ортами (→τ, →n, →b ) , скорость имеет одну компоненту:
→v = (vτ , 0, 0 ) .
Проекции вектора скорости →v на оси →n и →b трехгранника равны нулю. Проекцию скорости →v на направление единичного вектора касательной к траектории →τ : vτ = (→v ⋅ →τ ) , иногда называют алгебраической величиной скорости. Она отличается от модуля скорости | v | только тем, что может иметь отрицательное значение: vτ = ± | v | . При vτ > 0 , скорость направлена вдоль вектора →τ . При vτ < 0 – в противоположную сторону.
Здесь и далее модуль скорости мы обозначаем либо символом с прямыми скобками | →v | , | v | , либо просто символом без стрелки v :
| →v | ≡ | v | ≡ v .
Ускорение имеет две компоненты:
→a = (aτ , an , 0 ) ,
Через них выражается касательное →aτ и нормальное →an ускорения:
→aτ = aτ →τ; →an = an →n .
Они являются проекциями вектора ускорения →a на оси →τ и →n естественного трехгранника:
aτ = (→a ⋅ →τ ); an = (→a ⋅ →n ) .
Их можно выразить через компоненту скорости vτ и радиус кривизны траектории ρ :
aτ = dvτ dt ; an = v 2 ρ .
Компонента aτ может быть как положительной (вектор →aτ сонаправлен с →τ), так и отрицательной (вектор →aτ противоположен →τ): aτ = ± | aτ | . Компонента an всегда положительна либо равна нулю: an = | an | .
Проекция вектора ускорения →a на ось →b равна нулю:
(→a ⋅ →b ) = 0 .
Как определить оси естественного трехгранника
Далее мы считаем, что у нас есть неподвижная система координат Oxyz . Материальная точка совершает движение. Требуется найти оси естественного трехгранника. То есть определить проекции ортов →τ , →n и →b в системе координат Oxyz .
Для координатного и векторного способов задания движения
Для координатного и векторного способов задания движения точки, формулы для определения ортов (→τ, →n, →b ) представлены на странице “Кинематика материальной точки”. На странице “Координатный способ задания движения точки” разобран пример вычисления компонентов векторов (→τ, →n, →b ) .
То есть, чтобы определить орты естественного трехгранника, нужно найти компоненты векторов скорости →v и нормального ускорения →an , применяя следующие формулы:
→v = .→r ;
→a = .→v ;
→aτ = (→a ⋅ →τ ) →τ ;
→an = →a – →aτ .
Далее определяем орты естественного трехгранника:
→τ = →vv ;
→n = →an an ;
→b = [→τ × →n ] .
Для естественного способа задания движения
При естественном способе задания движения точки нам известна траектория ее движения. Поэтому перед нами стоит задача – по известной траектории, определить орты естественного трехгранника. Если траектория представляет собой простую геометрическую фигуру, например окружность, то определить векторы →τ , →n и →b можно геометрически.
В общем, и более сложном случае, нужно представить уравнение траектории в параметрическом виде. Для этого вводим параметр t . Это можно сделать многими способами. Поэтому желательно выбрать наиболее удобное представление.
| x 2 a 2 + y 2 b 2 = 1 |
| z = 0 |
Наиболее удобное параметрическое представление можно получить, если воспользоваться тригонометрической формулой:
cos 2 t + sin 2 t = 1 .
Тогда уравнение траектории имеет вид:
| x = a cos t |
| y = b sin t |
| z = 0 |
Здесь t – параметр.
y = ± b √ 1 – x 2 a 2 .
Применяя эту формулу, получим другое параметрическое представление:
| x = t |
| y = ± b √ 1 – t 2 a 2 |
| z = 0 |
Далее считаем, что эти параметрические уравнения описывают движение материальной точки, в котором параметр t играет роль времени. Тогда, для определения осей трехгранника, можно применить формулы, применяемые для векторного и координатного способов задания движения. Вычисленные, таким образом, скорость и ускорение будут зависеть от выбранного параметрического представления. Но геометрические характеристики траектории, такие как орты →τ , →n , →b и радиус кривизны траектории не зависят от выбранного параметрического представления.
Итак, чтобы найти орты естественного трехгранника по заданной траектории движения, нужно представить уравнение траектории в параметрическом виде и применить формулы, применяемые при координатном способе задания движения.
Пример определения ортов естественного трехгранника
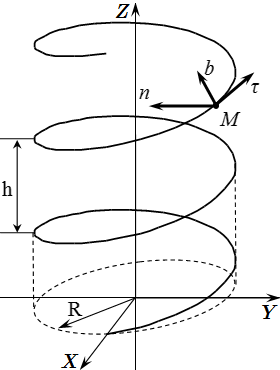
Найти единичные векторы в направлении осей естественного трехгранника, а также радиус кривизны траектории, для цилиндрической винтовой линии с радиусом основания R и шагом h .
Решение
(1)
| x = R cos t |
| y = R sin t |
| z = Ht |
Здесь t – параметр; H = h2π . Если взять проекцию точки M линии, на плоскость Oxy , то t – это угол между осью Ox и проекцией OM . При увеличении t на 2π , координаты x и y точки возвращаются в первоначальной положение, а координата z увеличивается на h .
Считаем, что уравнения (1) описывают движение точки по винтовой линии. Определяем кинематические величины для такого движения.
Дифференцируя уравнения (1) по t , находим компоненты вектора скорости:
vx = .x = – R sin t ;
vy = .y = R cos t ;
vz = .z = H .
Квадрат скорости:
v 2 ≡ (→v ⋅ →v ) = v 2x + v 2y + v 2z = R 2 sin 2 t + R 2 cos 2 t + H 2 = R 2 + H 2 .
Модуль скорости:
v = √ v 2 = √ R 2 + H 2 .
Единичный вектор в направлении касательной к траектории:
→τ = →vv = 1v (vx , vy , vz ) = 1√ R 2 + H 2 (– R sin t, R cos t, H ) .
Мы выбрали направление вектора →τ , совпадающим с направлением скорости. Поэтому
vτ = v = √ R 2 + H 2 .
Дифференцируя компоненты вектора скорости по t , находим компоненты вектора ускорения:
ax = .vx = – R cos t ;
ay = .vy = – R sin t ;
az = .vz = 0 .
Проекция ускорения на направление вектора →τ :
aτ = (→a ⋅ →τ ) = ax τx + ay τy + az τz =
1√ R 2 + H 2 (R 2 cos t sin t – R 2 sin t cos t + 0 ) = 0 .
Этот результат можно получить и более простым способом. Для этого учтем, что модуль скорости v и, следовательно vτ = v , не зависит от t . Тогда:
aτ = dvτ dt = 0 .
Вектор касательного ускорения:
→aτ = aτ →τ = aτ (τx , τy , τz ) = (0, 0, 0 ) .
Вектор нормального ускорения:
→an = →a – →aτ = (ax – aτx , ay – aτy , az – aτz ) = (ax – 0, ay – 0, az – 0 ) =
(ax , ay , az ) = (– R cos t, – R sin t, 0 ) .
Квадрат вектора нормального ускорения:
a 2n ≡ (→an ⋅ →an ) = a 2nx + a 2ny + a 2nz = R 2 cos 2 t + R 2 sin 2 t + 0 2 = R 2 .
Модуль вектора нормального ускорения:
an = √ a 2n = √ R 2 = R .
Радиус кривизны траектории:
ρ = v 2 an = 1R ( R 2 + H 2 ) .
Единичный вектор в направлении главной нормали траектории:
→n = →an an = 1an (anx , any , anz ) = 1R (– R cos t, – R sin t, 0 ) = (– cos t, – sin t, 0 ) .
Единичный вектор в направлении бинормали:
→b = [→τ × →n ] = (τy nz – τz ny , τz nx – τx nz , τx ny – τy nx ) =
1√ R 2 + H 2 (0 + H sin t, – H cos t – 0, R sin t sin t + R cos t cos t ) =
1√ R 2 + H 2 (H sin t, – H cos t, R ) .
Ответ
→τ = 1√ R 2 + H 2 (– R sin t, R cos t, H ) ;
→n = (– cos t, – sin t, 0 ) ;
→b = 1√ R 2 + H 2 (H sin t, – H cos t, R ) ;
ρ = 1R ( R 2 + H 2 ) ,
где H = h2π .
Автор: Олег Одинцов. Опубликовано: Изменено: