Естественный способ задания движения точки
Введение
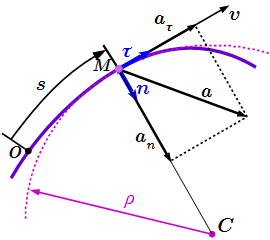
Естественный способ задания движения материальной точки применяется в тех случаях, когда траектория заранее известна. Например, точка движется внутри желоба в твердом теле. В этом случае мы, произвольным образом, выбираем на траектории некоторую неподвижную точку O , которую принимаем за начало отсчета. Далее мы произвольным образом выбираем положительное направление. Рассмотрим подвижную точку M . Пусть | s | – расстояние от начала отсчета O до M , измеренное вдоль дуги траектории. Введем криволинейную координату s следующим образом. Если точка M находится в положительном направлении относительно начала отсчета O , то s = | s | . Если в отрицательном, то s = – | s | . Тогда криволинейная координата s однозначно определяет положение точки на траектории. При движении, координата s изменяется со временем t :
s = s(t ) .
Таким образом, при естественном способе задания движения материальной точки, мы задаем следующие данные:
1) траекторию точки;
2) начало отсчета O с указанием положительного и отрицательного направления отсчета;
3) криволинейную координату, как функцию от времени: s = s(t ) .
Определение кинематических величин
Вначале мы должны определить геометрические характеристики траектории – касательную, главную нормаль и радиус кривизны.
По заданной траектории, для любого положения точки, мы можем определить единичный вектор →τ , направленный по касательной к траектории; единичный вектор →n , направленный вдоль главной нормали (к центру кривизны) и радиус ρ кривизны траектории. Поскольку вектор →τ можно направить по касательной двумя взаимно противоположными способами, то мы направим вектор →τ вдоль направления, которое мы приняли за положительное. Вектор →n можно направить только одним способом – к центру кривизны траектории. Векторы →τ и →n представляют собой два орта естественного трехгранника. В простых случаях, найти векторы →τ , →n и радиус кривизны можно геометрическим способом (см. пример решения задачи ниже). Как найти эти величины в более сложных случаях, указано на странице “Оси естественного трехгранника”. Там же приводится пример определения векторов →τ , →n и радиуса кривизны траектории для винтовой линии.
После того, как мы определили орты естественного трехгранника →τ , →n и радиус кривизны траектории ρ , мы можем найти векторы скорости →v и ускорения →a точки M . Выводы представленных ниже формул даны на странице “Кинематика материальной точки”.
Дифференцируя s по t , находим проекцию скорости vτ на вектор →τ :
vτ = .s .
Модуль скорости:
v = | vτ | .
Вектор скорости:
→v = vτ →τ .
Скорость, как и следовало, направлена по касательной к траектории. Если скорость направлена в положительном направлении, то
vτ = .s > 0 .
Если скорость направлена в отрицательном направлении, то
vτ = .s < 0 .
Дифференцируя vτ по t , находим тангенциальное ускорение (проекцию ускорения на вектор →τ):
aτ = .vτ = ..s .
Вектор тангенциального ускорения:
→aτ = aτ →τ .
Нормальное ускорение:
an = v 2 ρ .
Вектор нормального ускорения:
→an = an →n .
Вектор полного ускорения:
→a = →aτ + →an .
Модуль полного ускорения:
a = √ a 2τ + a 2n = √ ..s 2 + .s 4 ρ 2 .
Пример решения задачи
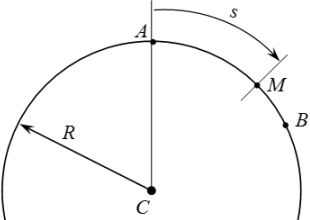
Точка движется по дуге окружности радиуса R = 2 м по закону
s = f (t ) = – 2 cos ( π6 t )
(s – в метрах, t – в секундах), где s = AM – расстояние от A до M , измеренное вдоль дуги окружности. Определить скорость и ускорение точки в момент времени t1 = 1с . Изобразить на рисунке векторы →v и →a , считая, что точка в этот момент находится в положении M , а положительное направление отсчета s – от A к B .
Решение
Определим положение точки в момент времени t = t1 = 1с .
s(t1 ) = – 2 cos ( π6 ⋅ 1 ) = – √ 3 .
Пусть C – центр окружности. Угол α между векторами CA и CM :
α = | s | R = √ 3 2 = 0, 866 рад= 0, 866 ⋅ 180 ○ π = 49, 62 ○ .
По условию, положительное направление – от A к B , то есть слева направо. Поскольку s(t1 ) < 0 , то точка M расположена слева от точки A .
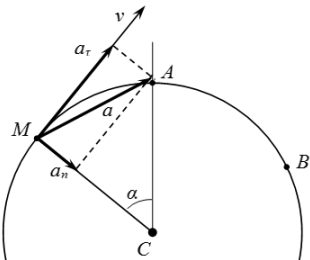
Дифференцируя s по t , находим проекцию скорости на направление касательной к траектории:
vτ = .s = – 2( cos ( π6 t ) ) ′ = 2 sin ( π6 t ) ⋅ ( π6 t ) ′ = 2 sin ( π6 t ) ⋅ π6 = π3 sin ( π6 t ) .
В момент времени t = t1 = 1 с :
vτ = π3 sin ( π6 ⋅ 1 ) = π6 = 0, 5236 мc .
Поскольку vτ = .s > 0 , то вектор скорости →v направлен по касательной к траектории в сторону возрастания s . Абсолютное значение (модуль) скорости:
v = | vτ | = 0, 5236 мc .
Дифференцируя vτ по t , находим касательное ускорение точки:
aτ = .vτ = π3 ( sin ( π6 t ) ) ′ = π3 cos ( π6 t ) ⋅ ( π6 t ) ′ = π3 cos ( π6 t ) ⋅ π6 =
π 2 18 cos ( π6 t ) .
В момент времени t = t1 = 1 с :
aτ = π 2 18 cos ( π6 ⋅ 1 ) = 0, 4749 мс 2 .
Поскольку aτ = ..s > 0 , то вектор касательного ускорения →aτ направлен по касательной к траектории в сторону возрастания s .
Нормальное ускорение:
an = v 2 R = 0, 5236 2 2 = 0, 1371 мс 2 .
Вектор →an направлен к центру окружности.
Полное ускорение:
a = √ a 2τ + a 2n = √ 0, 4749 2 + 0, 1371 2 = 0, 4942 мс 2 .
Ответ
v = 0, 524 мс ;
a = 0, 494 мс 2 .
Автор: Олег Одинцов. Опубликовано: