Координатный способ задания движения точки
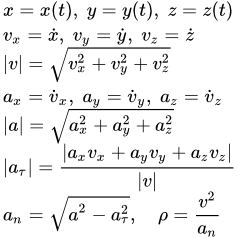
Введение
Выводы приведенных ниже формул и изложение теории приводится на странице “Кинематика материальной точки”. Здесь мы применим основные результаты этой теории к координатному способу задания движения материальной точки.
| x = x(t ) |
| y = y(t ) |
| z = z(t ) |
Далее мы приводим формулы вычисления кинематических величин и пример решения задачи для координатного способа задания движения.
Определение кинематических величин
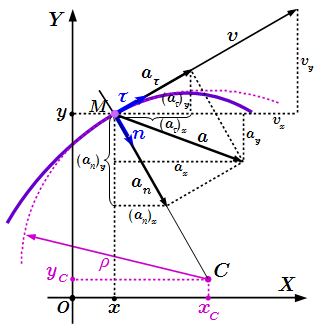
Зная зависимости координат x, y, z от времени t , мы автоматически определяем радиус-вектор материальной точки M по формуле:
→r = OM = (x, y, z ) ≡ x →i + y →j + z →k ,
где →i, →j, →k – единичные векторы (орты) в направлении осей x, y, z .
Дифференцируя x, y, z по времени t , находим проекции скорости и ускорения на оси координат:
→v = (vx , vy , vz ) = (.x, .y, .z ) ;
→a = (ax , ay , az ) = .→v = (.vx , .vy , .vz ) = (..x, ..y, ..z ) ;
Модули скорости и ускорения:
| v | = √ v 2x + v 2y + v 2z ;
a = √ a 2x + a 2y + a 2z .
Единичный вектор в направлении касательной к траектории:
→τ = →vvτ ; | τ | = 1 .
Его можно определить двумя способами – по направлению скорости, или в противоположную сторону. Поэтому здесь в знаменателе стоит не модуль скорости, а алгебраическая величина скорости, которая, по абсолютной величине, равна модулю скорости, но может принимать как положительные, так и отрицательные значения: vτ = ± | v | . Она является проекцией скорости на направление единичного вектора →τ .
Алгебраическая величина тангенциального (касательного) ускорения – это проекция полного ускорения на направление единичного вектора касательной к траектории:
aτ = (→a ⋅ →τ ) = (→a ⋅ →v )vτ = ax vx + ay vy + az vz vτ .
Вектор тангенциального (касательного) ускорения:
→aτ = aτ →τ = aτ (τx , τy , τz ) .
Здесь также, как и для скорости, aτ – это скалярная величина, которая может принимать как положительные так и отрицательные значения: aτ = ± | aτ | .
Нормальное ускорение:
an = √ a 2 – a 2τ .
Вектор нормального ускорения:
→an = →a – →aτ = (ax – aτx , ay – aτy , az – aτz ) ; →an ⊥ →aτ .
Единичный вектор в направлении главной нормали траектории (то есть единичный вектор, перпендикулярный касательной и направленный к центру кривизны траектории):
→n = →an an = 1an (anx , any , anz ) .
Здесь an – это модуль нормального ускорения: an = | an | ≥ 0 . Нормальное ускорение всегда направлено к центру кривизны траектории. Оно не может быть направлено в противоположную сторону.
Радиус кривизны траектории:
ρ = v 2 an .
Центр кривизны траектории:
→rC = →r – ρ →n = (x – ρ nx , y – ρ ny , z – ρ nz ) .
Единичный вектор в направлении бинормали:
→b = [→τ × →n ] = (τy nz – τz ny , τz nx – τx nz , τx ny – τy nx ) .
Пример решения задачи
Определение скорости и ускорения точки по заданным уравнениям ее движения
По заданным уравнениям движения точки M установить вид ее траектории и для момента времени t = 1с найти положение точки на траектории, ее скорость, полное, касательное и нормальное ускорения, а также радиус кривизны траектории.
Уравнения движения точки:
x = 12 sin ( π6 t ) , см;
y = 6 cos 2 ( π6 t ) , см.
Решение
Определение вида траектории
Исключаем время t из уравнений движения. Для этого перепишем их в виде:
sin ( π6 t ) = x12 ; cos 2 ( π6 t ) = x6 .
Применим формулу:
sin 2 α + cos 2 α = 1 .
sin 2 ( π6 t ) + cos 2 ( π6 t ) = 1 ;
( x12 ) 2 + y6 = 1 ;
y6 = 1 – ( x12 ) 2 ;
y = 6 – 612 ⋅ 12 ⋅ x 2 .
Итак, мы получили уравнение траектории:
y = 6 – x 2 24 .
Это уравнение параболы с вершиной в точке (x = 0, y = 6 ) и осью симметрии x = 0 .
Поскольку
– 1 ≤ sin ( π6 t ) ≤ 1 , то
– 1 ≤ x12 ≤ 1 ; или
– 12 ≤ x ≤ 12 .
Аналогичным образом получаем ограничение для координаты y :
0 ≤ cos 2 ( π6 t ) ≤ 1 ;
0 ≤ y6 ≤ 1 ;
– 6 ≤ y ≤ 6
Таким образом, траекторией движения точки является дуга параболы
y = 6 – x 2 24 ,
расположенная при
– 12 ≤ x ≤ 12 и – 6 ≤ y ≤ 6 .
Строим параболу по точкам.
| x | y = 6 – x 2 24 |
| 0 | 6 |
| ± 3 | 5,625 |
| ± 6 | 4,5 |
| ± 9 | 2,625 |
| ± 12 | 0 |
Определяем положение точки в момент времени t = 1с .
x = 12 sin ( π6 ⋅ 1 ) = 6 см ;
y = 6 cos 2 ( π6 ⋅ 1 ) = 4, 5 см .
Определение скорости точки
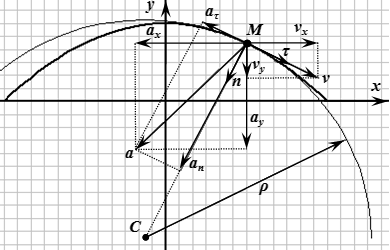
Дифференцируя координаты x и y по времени t , находим компоненты скорости.
vx = .x = 12( sin π6 t ) ′ = 12 cos π6 t ⋅ ( π6 t ) ′ = 2π cos π6 t .
Чтобы продифференцировать y , удобно применить формулу тригонометрии:
cos 2 α = 12 (1 + cos 2α ) . Тогда
y = 6 cos 2 ( π6 t ) = 3( 1 + cos π3 t ) ;
vy = .y = 3( cos π3 t ) ′ = – 3 sin π3 t ⋅ ( π3 t ) ′ = – π sin π3 t .
Вычисляем значения компонент скорости в момент времени t = 1с :
vx = 2π cos ( π6 ⋅ 1 ) = 5, 441 смс ;
vy = – π sin ( π3 ⋅ 1 ) = – 2, 721 смс .
Модуль скорости:
v = √ v 2x + v 2y = √ (5, 441 ) 2 + (– 2, 721 ) 2 = 6, 084 смс .
Определение ускорения точки
Дифференцируя компоненты скорости vx и vy по времени t , находим компоненты ускорения точки.
ax = .vx = 2π( cos π6 t ) ′ = – 2π sin π6 t ⋅ ( π6 t ) ′ = – π 2 3 sin π6 t ;
ay = .vy = – π( sin π3 t ) ′ = – π cos π3 t ⋅ ( π3 t ) ′ = – π 2 3 cos π3 t .
Вычисляем значения компонент ускорения в момент времени t = 1с :
ax = – π 2 3 sin ( π6 ⋅ 1 ) = – 1, 645 смс 2 ;
ay = – π 2 3 ( cos π3 ⋅ 1 ) = – 1, 645 смс 2 .
Модуль ускорения:
a = √ a 2x + a 2y = √ (– 1, 645 ) 2 + (– 1, 645 ) 2 = 2, 326 смс 2 .
Алгебраическая величина тангенциального ускорения aτ – это проекция полного ускорения →a на направление единичного вектора →τ = →vvτ касательной к траектории. Выберем направление →τ совпадающим с направлением скорости →v . Тогда vτ = | v | ≡ v ; алгебраическая величина тангенциального ускорения – это проекция полного ускорения →a на направление скорости →v :
aτ = (→a ⋅ →τ ) = 1v (→a ⋅ →v ) = 1v (ax vx + ay vy ) = 16, 084 (– 1, 645 ⋅ 5, 441 – 1, 645 ⋅ (– 2, 721 )) = – 0, 736 смс 2 .
Поскольку aτ < 0 , то вектор тангенциального ускорения →aτ направлен противоположно скорости →v .
Нормальное ускорение:
an = √ a 2 – a 2τ = √ 2, 326 2 – (– 0, 7356 ) 2 = 2, 207 смс 2 .
Вектор →an ⊥ →aτ и направлен в сторону центра кривизны траектории.
Радиус кривизны траектории:
ρ = v 2 an = 6, 084 2 2, 207 = 16, 77см .
Ответ
Траекторией движения точки является дуга параболы
y = 6 – x 2 24 ; – 12 ≤ x ≤ 12 .
Скорость точки: v = 6, 084 смс .
Ускорение точки: a = 2, 326 смс 2 ; aτ = – 0, 736 смс 2 ; an = 2, 207 смс 2 .
Радиус кривизны траектории: ρ = 16, 77см .
Определение остальных величин
При решении задачи мы нашли:
вектор и модуль скорости:
→v = (5, 441; – 2, 721 ) смс ; v = 6, 084 смс ;
вектор и модуль полного ускорения:
→a = (– 1, 645; – 1, 645 ) смс 2 ; a = 2, 326 смс 2 ;
тангенциальное и нормальное ускорения:
aτ = – 0, 736 смс 2 ; an = 2, 207 смс 2 ;
радиус кривизны траектории: ρ = 16, 77см .
Определим остальные величины.
Единичный вектор в направлении касательной к траектории:
→τ = →vvτ = ( vx vτ ; vy vτ ) = ( 5, 4416, 084 ; – 2, 7216, 084 ) = (0, 8944; – 0, 4472 ) .
Вектор тангенциального ускорения:
→aτ = aτ →τ = (aτ τx ; aτ τy ) = (– 0, 736 ⋅ 0, 8944; – 0, 736 ⋅ (– 0, 4472 )) =
(– 0, 658; 0, 329 ) смс 2 .
Вектор нормального ускорения:
→an = →a – →aτ = (ax – aτx ; ay – aτy ) = (– 1, 645 – (– 0, 658 ); – 1, 645 – 0, 329 ) =
(– 0, 987; – 1, 974 ) смс 2 .
Единичный вектор в направлении главной нормали:
→n = →an an = ( anx an , any an ) = ( – 0, 9872, 207 , – 1, 9742, 207 ) = (– 0, 4472; – 0, 8944 ) .
Координаты центра кривизны траектории:
→rC = →r + ρ →n = (x + ρ nx ; y + ρ ny ) =
(6 + 16, 77 ⋅ (– 0, 4472 ); 4, 5 + 16, 77 ⋅ (– 0, 8944 )) = (– 1, 5; – 10, 5 ) см .
Введем третью ось z системы координат перпендикулярно осям x и y . В трехмерной системе
→τ = (0, 8944; – 0, 4472; 0 ) ; →n = (– 0, 4472; – 0, 8944; 0 ) .
Единичный вектор в направлении бинормали:
→b = [→τ × →n ] = (τy nz – τz ny , τz nx – τx nz , τx ny – τy nx ) =
((– 0, 4472 ) ⋅ 0 – 0 ⋅ (– 0, 8944 ); 0 ⋅ (– 0, 4472 ) – 0, 8944 ⋅ 0;
0, 8944 ⋅ (– 0, 8944 ) – (– 0, 4472 ) ⋅ (– 0, 4472 )) = (0; 0; – 1 ) .
Автор: Олег Одинцов. Опубликовано: Изменено: