Векторный способ задания движения точки
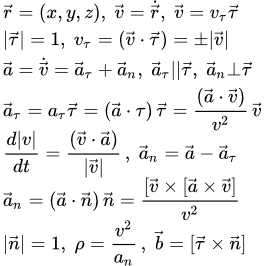
Введение
Положение точки M однозначно определяется заданием ее радиус-вектора →r , который изменяется со временем при движении точки. При векторном способе задания движения считается, что задан закон изменения радиус-вектора →r(t ) от времени t . Векторный способ задания движения применяется для описания движения в общем виде, используя векторные формулы.
Например, для точки, движущейся с постоянным ускорением →W , радиус-вектор определяется одной векторной формулой:
→r(t ) = →r0 + →v0 t + 12 →W t 2 ,
где →r0 , →v0 , →W – постоянные векторы, не зависящие от времени. Применяя формулы, мы можем найти кинематические величины в векторном виде, не зависимо от выбранной системы координат.
При координатном способе задания движения, мы выбираем систему координат, и в ней задаем зависимости координат x(t ), y(t ), z(t ) точки M от времени t . Таким образом, координатный способ привязан к выбранной системе координат, а векторный способ не зависит от системы координат.
Связь векторного способа задания движения с координатным осуществляется по формуле:
→r(t ) = x(t ) →i + y(t ) →j + z(t ) →k ,
где →i, →j, →k – единичные векторы (орты) в направлении осей x, y, z выбранной системы координат.
Основные формулы при векторном способе задания движения
Скорость точки
Выводы приведенных ниже формул и изложение теории приводится на странице “Кинематика материальной точки”. Здесь мы приводим основные результаты этой теории в векторном виде.
Итак, нам задана зависимость радиус-вектора материальной точки M от времени t :
→r = →r(t ) .
Дифференцируя радиус-вектор по времени, мы находим вектор скорости →v точки:
→v = .→r .
Модуль вектора скорости:
| v | ≡ v = √ v 2 = √ (→v ⋅ →v ) ,
где в круглых скобках обозначено скалярное произведение векторов.
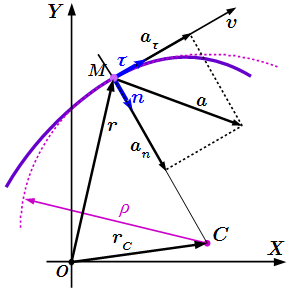
Скорость точки →v направлена по касательной к траектории. Пусть →τ – единичный вектор в направлении касательной. Тогда скорость →v может быть направленной либо вдоль вектора →τ :
→v = | →v | →τ ,
либо в противоположную сторону:
→v = – | →v | →τ .
Чтобы охватить эти два случая, вводят алгебраическую величину скорости vτ :
→v = vτ →τ .
Это скалярная величина, равная по абсолютной величине модулю скорости, но она может принимать как положительные, так и отрицательные значения:
vτ = ± | →v | .
При vτ > 0 , вектор скорости сонаправлен с →τ . При vτ < 0 он направлен в противоположную сторону. Величина vτ является проекцией вектора скорости на направление →τ . Поскольку →τ – это единичный вектор, то
vτ = (→v ⋅ →τ ) .
Единичный вектор в направлении касательной к траектории:
→τ = →vvτ ; | τ | = 1 .
Ускорение точки
Дифференцируя вектор скорости по времени, находим вектор ускорения →a точки:
→a = .→v = ..→r .
Модуль вектора ускорения:
a ≡ | a | = √ a 2 = √ (→a ⋅ →a ) .
Разложим вектор ускорения →a на две взаимно перпендикулярные компоненты: →aτ – параллельную касательной к траектории; и →an – перпендикулярную к ней.
→a = →aτ + →an ; →aτ ∥ →τ; →an ⊥→τ; →aτ ⊥→an .
Компонента →aτ называется касательным, или тангенциальным ускорением, а компонента →an – нормальным ускорением.
Тангенциальное ускорение
Алгебраическая величина тангенциального ускорения – это скалярная величина, равная проекции полного ускорения на направление единичного вектора →τ , касательного к траектории:
aτ = (→a ⋅ →τ ) = (→a ⋅ →v )vτ .
Тогда вектор тангенциального ускорения можно записать в следующем виде:
→aτ = aτ →τ = (→a ⋅ →τ ) →τ = (→a ⋅ →v )v 2τ →v = (→a ⋅ →v )v 2 →v .
Величина aτ может быть как положительной, так и отрицательной. При положительном aτ , вектор касательного ускорения сонаправлен с единичным вектором →τ . При отрицательном aτ – вектор касательного ускорения направлен в противоположную сторону. Модуль aτ равен модулю касательного ускорения:
| aτ | = | →aτ | .
Алгебраическая величина тангенциального ускорения равна производной по времени от алгебраической величины скорости:
aτ = dvτ dt .
Производная по времени модуля скорости:
d | v | dt = (→v ⋅ →a ) | v | = (→v ⋅ →aτ ) | v | = vτ ⋅ aτ | v | .
Если между векторами скорости и ускорения острый угол, то движение ускоренное. Если между ними тупой угол, то движение замедленное.
Нормальное ускорение
Вектор нормального ускорения:
→an = →a – →aτ = →a (→τ ⋅ →τ ) – →τ (→a ⋅ →τ ) = [→τ × [→a × →τ ]] = [→v × [→a × →v ]v 2 .
→a = →aτ + →an ; →an ⊥ →aτ .
Единичный вектор в направлении главной нормали траектории:
→n = →an an .
Вектор →n перпендикулярен вектору →τ и направлен к центру кривизны траектории. Нормальное ускорение →an всегда направлено к центу кривизны траектории. Поэтому, если выразить его через единичный вектор главной нормали:
→an = an →n ,
то an ≥ 0 . Поэтому an = | →an | .
Модуль нормального ускорения равен проекции полного ускорения на направление главной нормали:
| →an | = (→a ⋅ →n ) = an .
Имеют место следующие формулы:
an = √ a 2 – a 2τ = |[→τ × [→a × →τ ]]| = |[→a × →τ ]| = |[→a × →v ]| | v | .
Радиус кривизны траектории:
ρ = v 2 an .
Центр кривизны траектории:
→rC = →r – ρ →n .
Единичный вектор в направлении бинормали:
→b = [→τ × →n ] .
Автор: Олег Одинцов. Опубликовано: Изменено: