Вычисление интегралов тригонометрическими и гиперболическими подстановками
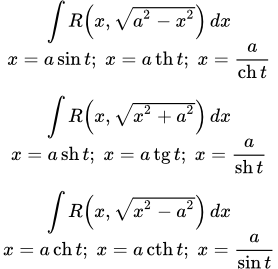
Рассмотрим интегралы вида
∫ R( z, √ pz 2 + qz + r ) dz ,
где R – рациональная функция. То есть функция, составленная из своих аргументов и произвольных постоянных с помощью конечного числа операций сложения, умножения и деления. Такие интегралы сводятся к интегралам от рациональных функций с помощью тригонометрических и гиперболических подстановок. В ряде случаев, такой метод вычисления интегралов является самым простым.
Предварительные преобразования
Для применения тригонометрических и гиперболических подстановок, нужно привести квадратный двучлен к сумме или разности квадратов, выполняя следующее преобразование:
pz 2 + qz + r = p( z 2 + qp z + rp ) = p( z 2 + 2 q2p z + ( q2p ) 2 – ( q2p ) 2 + rp ) =
p( ( z + q2p ) 2 – ( q2p ) 2 + rp )
После чего подстановкой
x = z + q2p ,
в зависимости от значений постоянных p, q, r , интеграл приводится к одному из трех видов:
∫ R( x, √ a 2 – x 2 ) dx ;
∫ R( x, √ x 2 + a 2 ) dx ;
∫ R( x, √ x 2 – a 2 ) dx .
Далее мы считаем, что a > 0 .
Тригонометрические и гиперболические подстановки
Суть метода состоит в том, чтобы применяя формулы:
cos 2 t + sin 2 t = 1 ,
ch 2 t – sh 2 t = 1 ,
свести квадратный корень к рациональным тригонометрическим или гиперболическим функциям. И тем самым, все подынтегральное выражение будет рациональной тригонометрической или гиперболической функцией. Методы вычисления таких интегралов даны на странице Интегрирование тригонометрических рациональных функций > > >.
Иногда такие подстановки приводят к более коротким вычислениям, чем другие методы.
Ниже приводятся формулы для основных тригонометрических и гиперболических подстановок. Для их применения важно помнить, что квадратный корень имеет неотрицательное значение. Поэтому например, √ sin 2 t = | sin t | . Если – π2 ≤ t ≤ π2 , то мы пишем: √ sin 2 t = | sin t | = ± sin t . Для положительных значений t мы выбираем верхний знак ( в данном примере ′+′). Для отрицательных – нижний знак (′–′).
Также упомянем еще следующее обстоятельство. Некоторые подстановки охватывают не все значения области определения переменной интегрирования x . Например подстановка x = a ch t, a > 0, t ≥ 0 дает значения интеграла при x ≥ a . Чтобы получить значения интеграла при x ≤ – a , нужно сделать вторую подстановку x = – a ch t, t ≥ 0 . Вместе эти подстановки можно записать в виде:
x = ± a ch t .
Тогда во всех последующих формулах верхний знак будет относиться к положительным x , а нижний – к отрицательным.
1. Интегралы с корнем из a 2 – x 2
Рассмотрим интеграл:
∫ R( x, √ a 2 – x 2 ) dx , a > 0 .
1.1. Подстановка x = a sin t
x = a sin t, – π2 ≤ t ≤ π2 ;
dx = a cos t dt ;
√ a 2 – x 2 = a cos t .
1.2. Подстановка x = a th t
x = a th t, – ∞ < t < ∞ ;
dx = a dtch 2 t ;
√ a 2 – x 2 = ach t .
1.3. Подстановка x = a / ch t
x = ± ach t , t ≥ 0 ;
dx = ∓ a sh t dtch 2 t ;
√ a 2 – x 2 = a th t .
Для положительных x нужно брать верхний знак. Для отрицательных – нижний.
2. Интегралы с корнем из x 2 + a 2
Рассмотрим интеграл:
∫ R( x, √ x 2 + a 2 ) dx , a > 0 .
2.1. Подстановка x = a sh t
x = a sh t, – ∞ < t < ∞ ;
dx = a ch t dt ;
√ x 2 + a 2 = a ch t .
2.2. Подстановка x = a tg t
x = a tg t, – π2 < t < π2 ;
dx = acos 2 t dt ;
√ x 2 + a 2 = acos t .
2.3. Подстановка x = a / sh t
x = ash t , t ≠ 0 ;
dx = – a ch tsh 2 t dt ;
√ x 2 + a 2 = a | cth t | = ± a cth t .
Для положительных t нужно брать верхний знак. Для отрицательных – нижний.
3. Интегралы с корнем из x 2 – a 2
Рассмотрим интеграл:
∫ R( x, √ x 2 – a 2 ) dx , a > 0 .
3.1. Подстановка x = a ch t
x = ± a ch t, t ≥ 0 ;
dx = ± a sh t dt ;
√ x 2 – a 2 = a sh t .
Положительным x соответствует верхний знак. Отрицательным – нижний.
3.2. Подстановка x = a cth t
x = a cth t, t ≠ 0 ;
dx = – ash 2 t dt ;
√ x 2 – a 2 = a | sh t | = ± ash t .
Для положительных t нужно брать верхний знак. Для отрицательных – нижний.
3.3. Подстановка x = a / sin t
x = asin t , 0 < | t | ≤ π2 ;
dx = – a cos tsin 2 t dt ;
√ x 2 – a 2 = a | ctg t | = ± a ctg t .
Для положительных t нужно брать верхний знак. Для отрицательных – нижний.
Примеры
Все примеры Ниже рассмотрены примеры применения тригонометрической и гиперболических подстановок для решения следующих интегралов:
I = ∫ √ a 2 – x 2 x dx, a > 0 I = ∫ √ 1 + x 2 x 2 + 2 dx
Пример 1
Все примеры Решить интеграл:
I = ∫ √ a 2 – x 2 x dx, a > 0 .
Решение с помощью тригонометрической подстановки
Делаем тригонометрическую подстановку
x = a sin t, – π2 ≤ t ≤ π2 ;
dx = a cos t dt ;
√ a 2 – x 2 = a cos t .
I = ∫ √ a 2 – x 2 x dx = ∫ a cos ta sin t a cos t dt = a ∫ cos 2 tsin t dt = a ∫ cos 2 tsin 2 t sin t dt = a ∫ cos 2 t1 – cos 2 t (– d cos t ) = a ∫ cos 2 t – 1 + 1cos 2 t – 1 d cos t = a ∫ d cos t + a ∫ d cos tcos 2 t – 1 = a cos t + a2 ln ( 1 – cos t1 + cos t ) = √ a 2 – x 2 + a2 ln ( (1 – cos t ) 2(1 + cos t )(1 – cos t ) ) = s + a2 ln ( (1 – cos t ) 2(1 – cos 2 t ) ) = s + a2 ln ( 1 – cos tsin t ) 2 = s + a2 2 ln | a – a cos ta sin t | = √ a 2 – x 2 + a ln a – √ a 2 – x 2 | x | .
Решение с помощью гиперболической подстановки
Делаем гиперболическую подстановку
x = ± ach t , t ≥ 0 ;
dx = ∓ a sh t dtch 2 t ;
√ a 2 – x 2 = a th t .
Здесь и далее, верхний знак соответствует положительным x . Нижний – отрицательным. Подставляем.
I = ∫ √ a 2 – x 2 x dx = ∫ a th t ch t± a ( ∓ a sh t dtch 2 t ) = – a ∫ sh 2 tch 2 t dt = – a ∫ ch 2 t – 1ch 2 t dt = – a ∫ dt + a ∫ dtch 2 t = – at + a th t = √ a 2 – x 2 – at .
Выразим t через x . Из формулы подстановки x = ± ach t ,
ch t = a± x = a | x | .
Для гиперболического арккосинуса имеем формулу (см. Обратные гиперболические функции, их графики и формулы > > >):
arch z = ln ( z + √ z 2 – 1 ) = ln ( z + √ z 2 – 1 )( z – √ z 2 – 1 )z – √ z 2 – 1 = ln z 2 – ( √ z 2 – 1 ) 2z – √ z 2 – 1 = ln 1z – √ z 2 – 1 = – ln ( z – √ z 2 – 1 ) .
Тогда
t = arch ( a | x | ) = – ln ( a | x | – √ ( a | x | ) 2 – 1 ) = – ln a – √ a 2 – x 2 | x | ;
I = √ a 2 – x 2 + a ln a – √ a 2 – x 2 | x |
Ответ
I = √ a 2 – x 2 + a ln a – √ a 2 – x 2 | x | + C
Пример 2
Все примеры Решить интеграл:
I = ∫ √ 1 + x 2 x 2 + 2 dx .
Решение с помощью гиперболической подстановки
Наиболее просто этот интеграл вычисляется с помощью гиперболической подстановки
x = sh t, – ∞ < t < ∞ ;
dx = ch t dt ;
√ x 2 + 1 = ch t .
Подставляем.
I = ∫ √ 1 + x 2 x 2 + 2 dx = ∫ ch tsh 2 t + 2 ch t dt = ∫ sh 2 t + 1sh 2 t + 2 dt = ∫ sh 2 t + 2 – 1sh 2 t + 2 dt = ∫ dt – ∫ dtsh 2 t + 2( ch 2 t – sh 2 t ) = t – ∫ dt2 ch 2 t – sh 2 t = t – ∫1( 2 – sh 2 tch 2 t ) dtch 2 t = t – ∫d th t( 2 – th 2 t ) = t + 12 √ 2 ln √ 2 – th t√ 2 + th t = arsh x + 12 √ 2 ln √ 2 ch t – sh t√ 2 ch t + sh t = ln ( x + √ x 2 + 1 ) + 12 √ 2 ln √ 2(x 2 + 1 ) – x√ 2(x 2 + 1 ) + x
(См. Обратные гиперболические функции, их графики и формулы > > >).
Входящую под знаком логарифма дробь можно преобразовать:
√ 2(x 2 + 1 ) – x√ 2(x 2 + 1 ) + x = ( √ 2(x 2 + 1 ) – x )( √ 2(x 2 + 1 ) – x )( √ 2(x 2 + 1 ) + x )( √ 2(x 2 + 1 ) – x ) = ( √ 2(x 2 + 1 ) – x ) 2( √ 2(x 2 + 1 ) ) 2 – x 2 = ( √ 2(x 2 + 1 ) – x ) 22(x 2 + 1 ) – x 2 = ( √ 2(x 2 + 1 ) – x√ x 2 + 2 ) 2 .
Ответ
I = ln ( x + √ x 2 + 1 ) + 1√ 2 ln √ 2x 2 + 2 – x√ x 2 + 2 + C .
Автор: Олег Одинцов. Опубликовано: